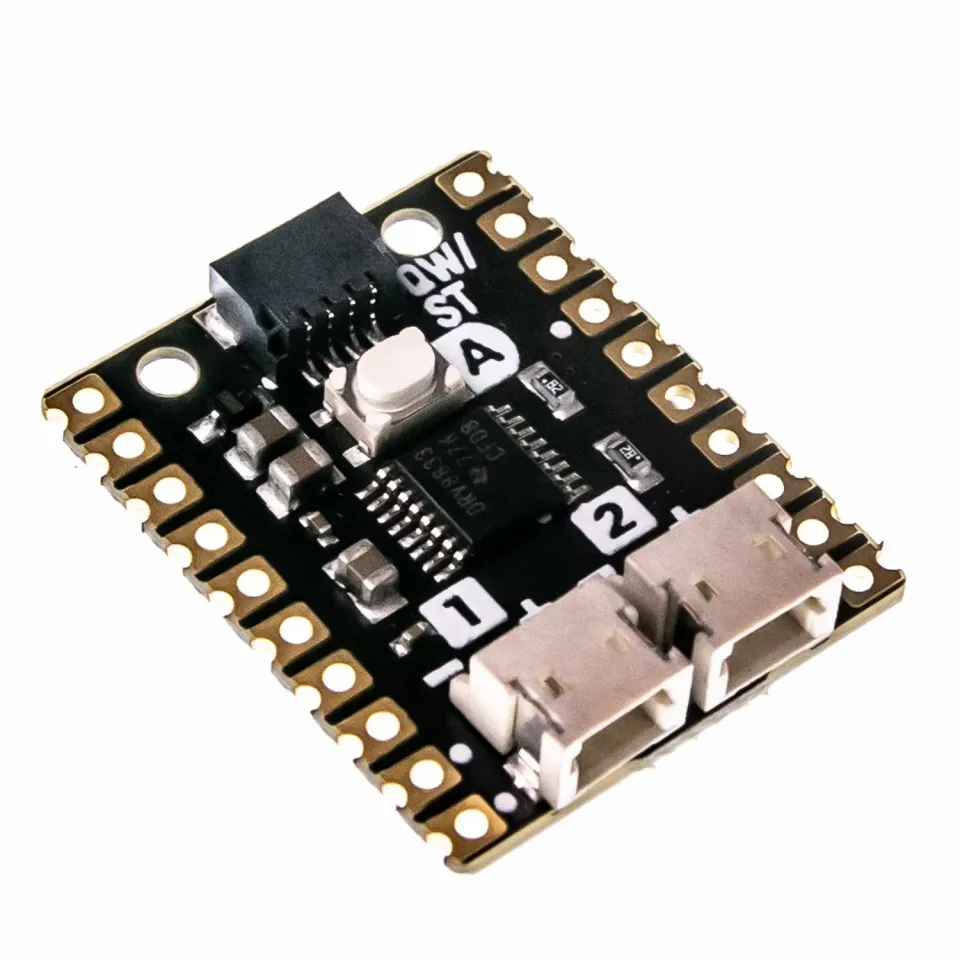
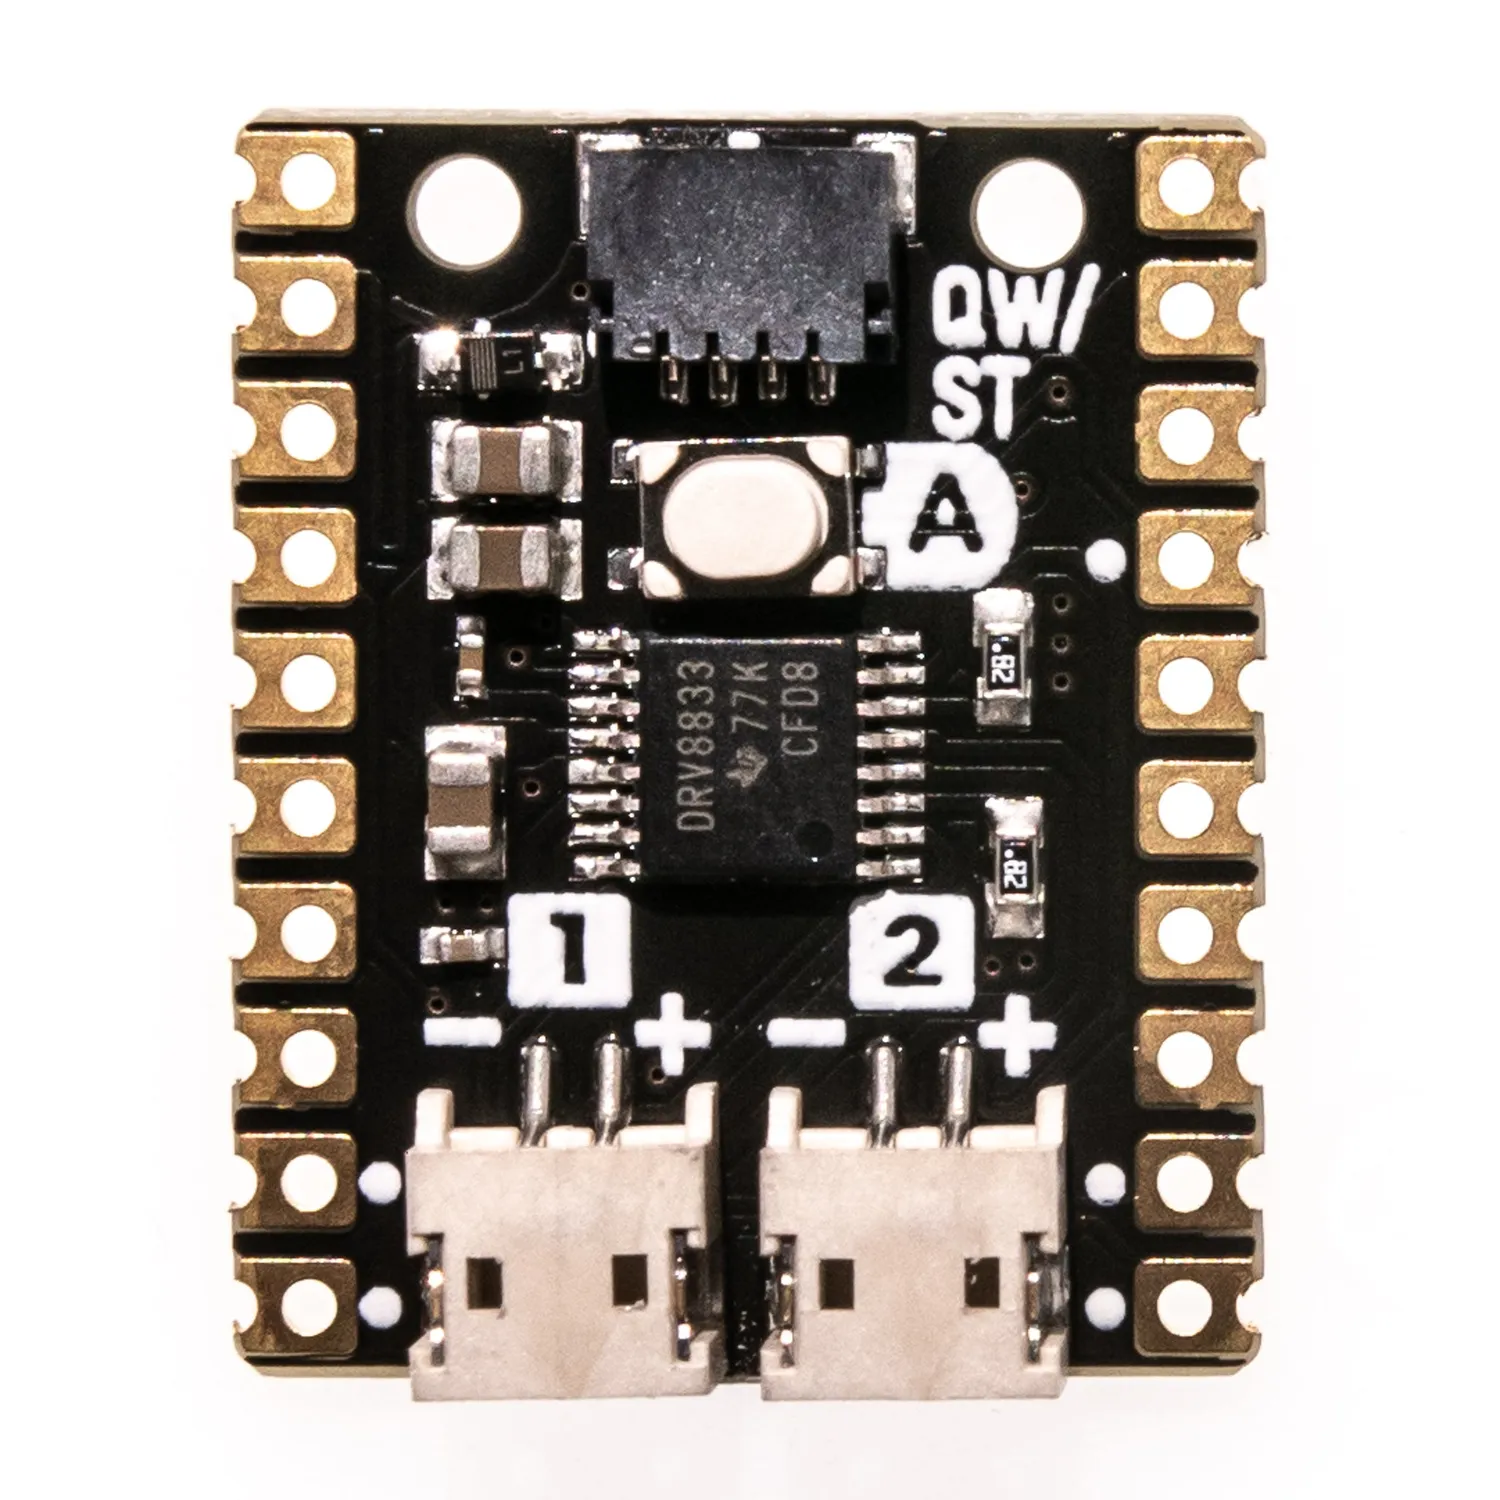
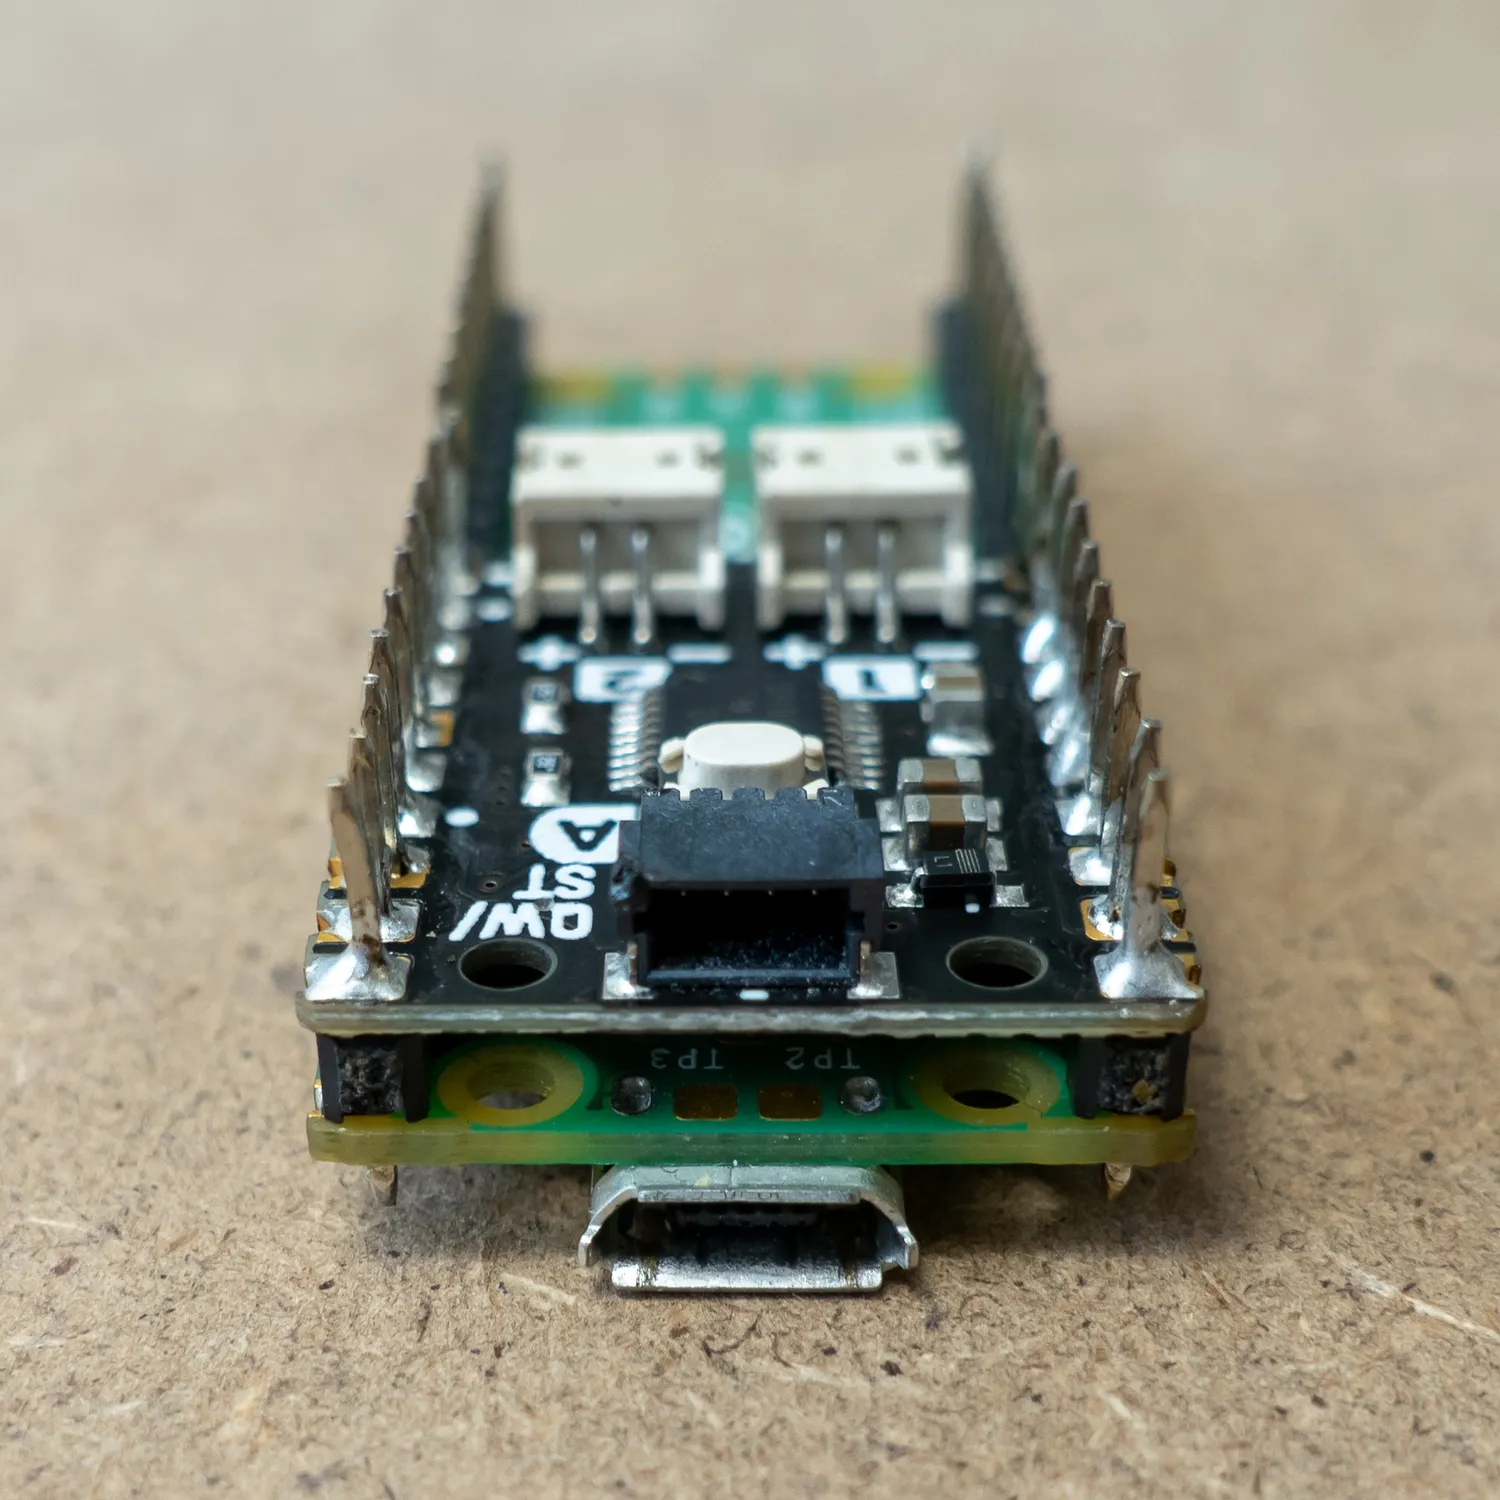
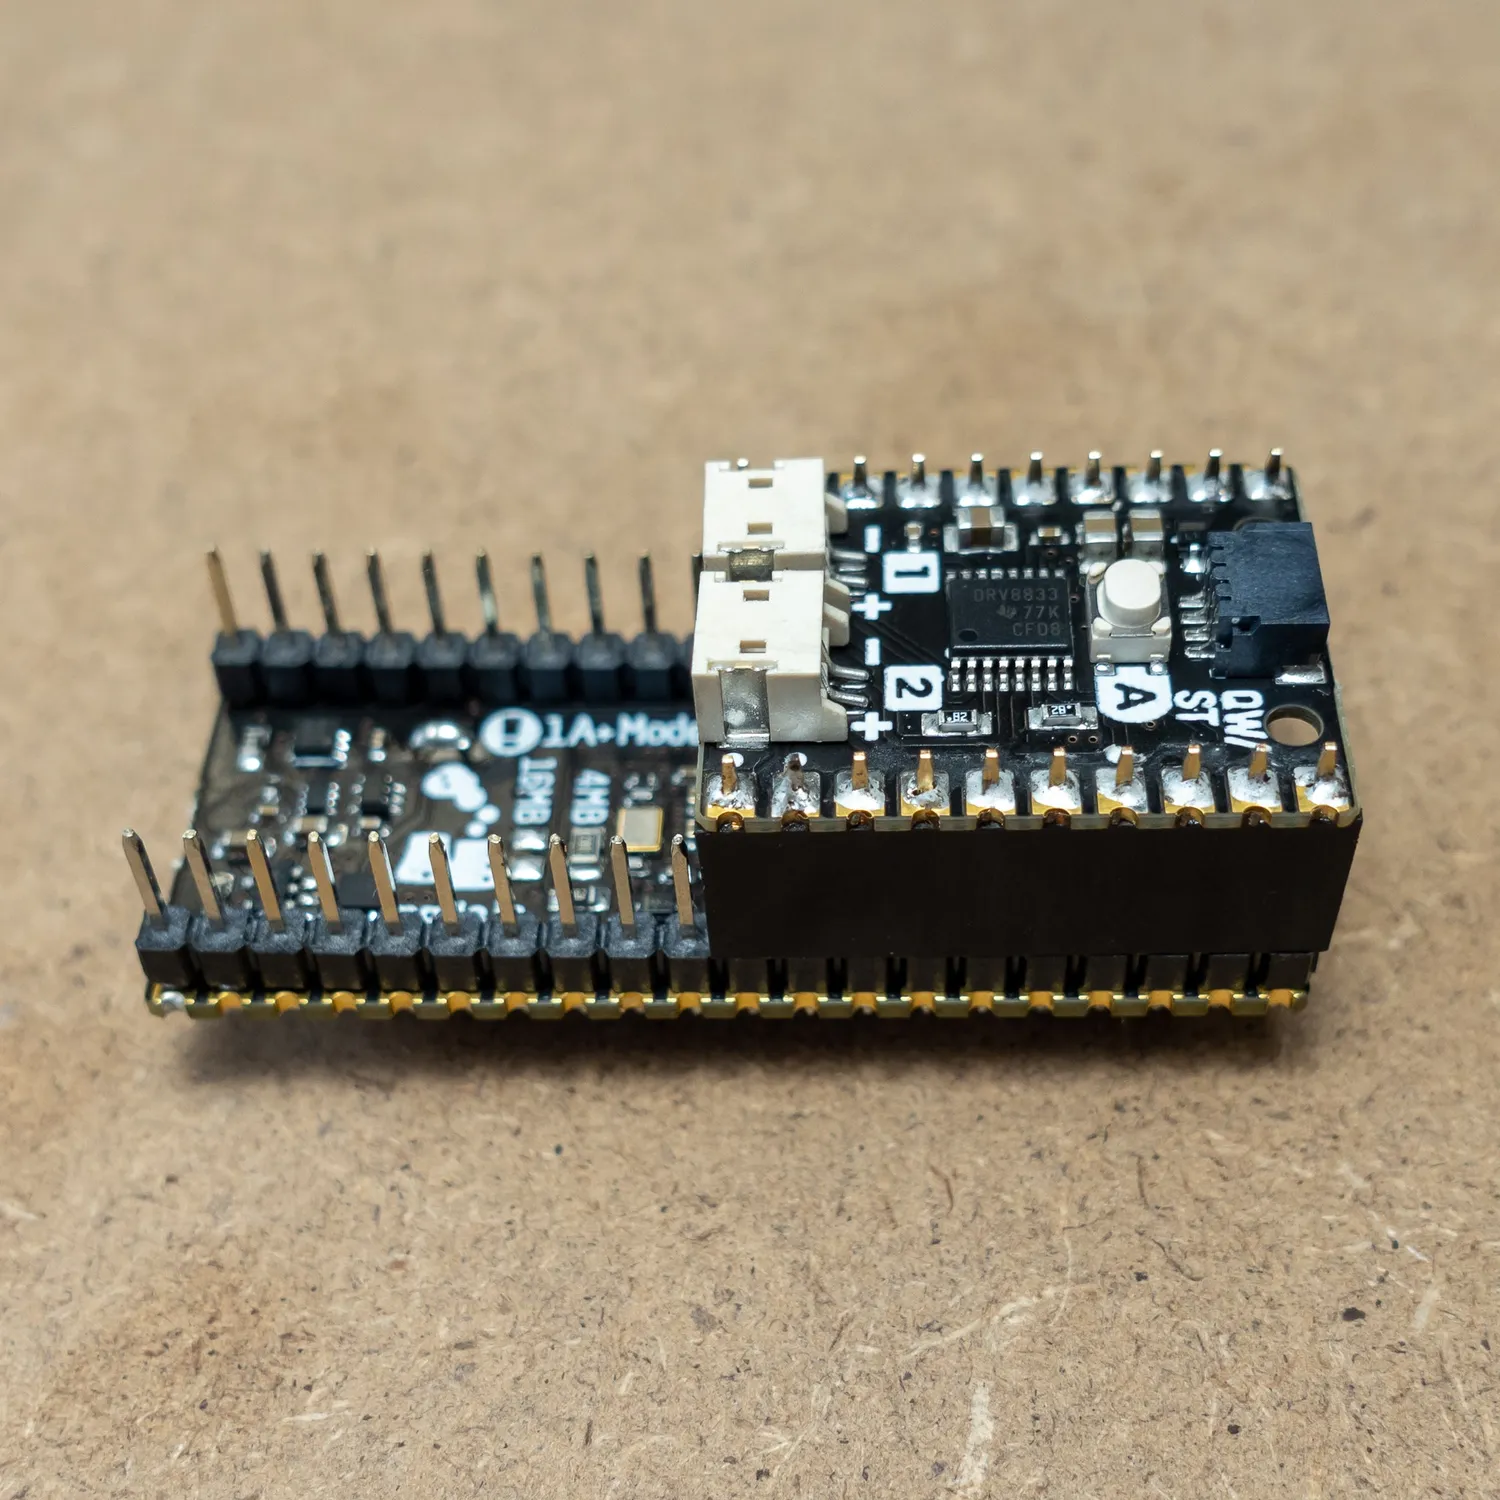
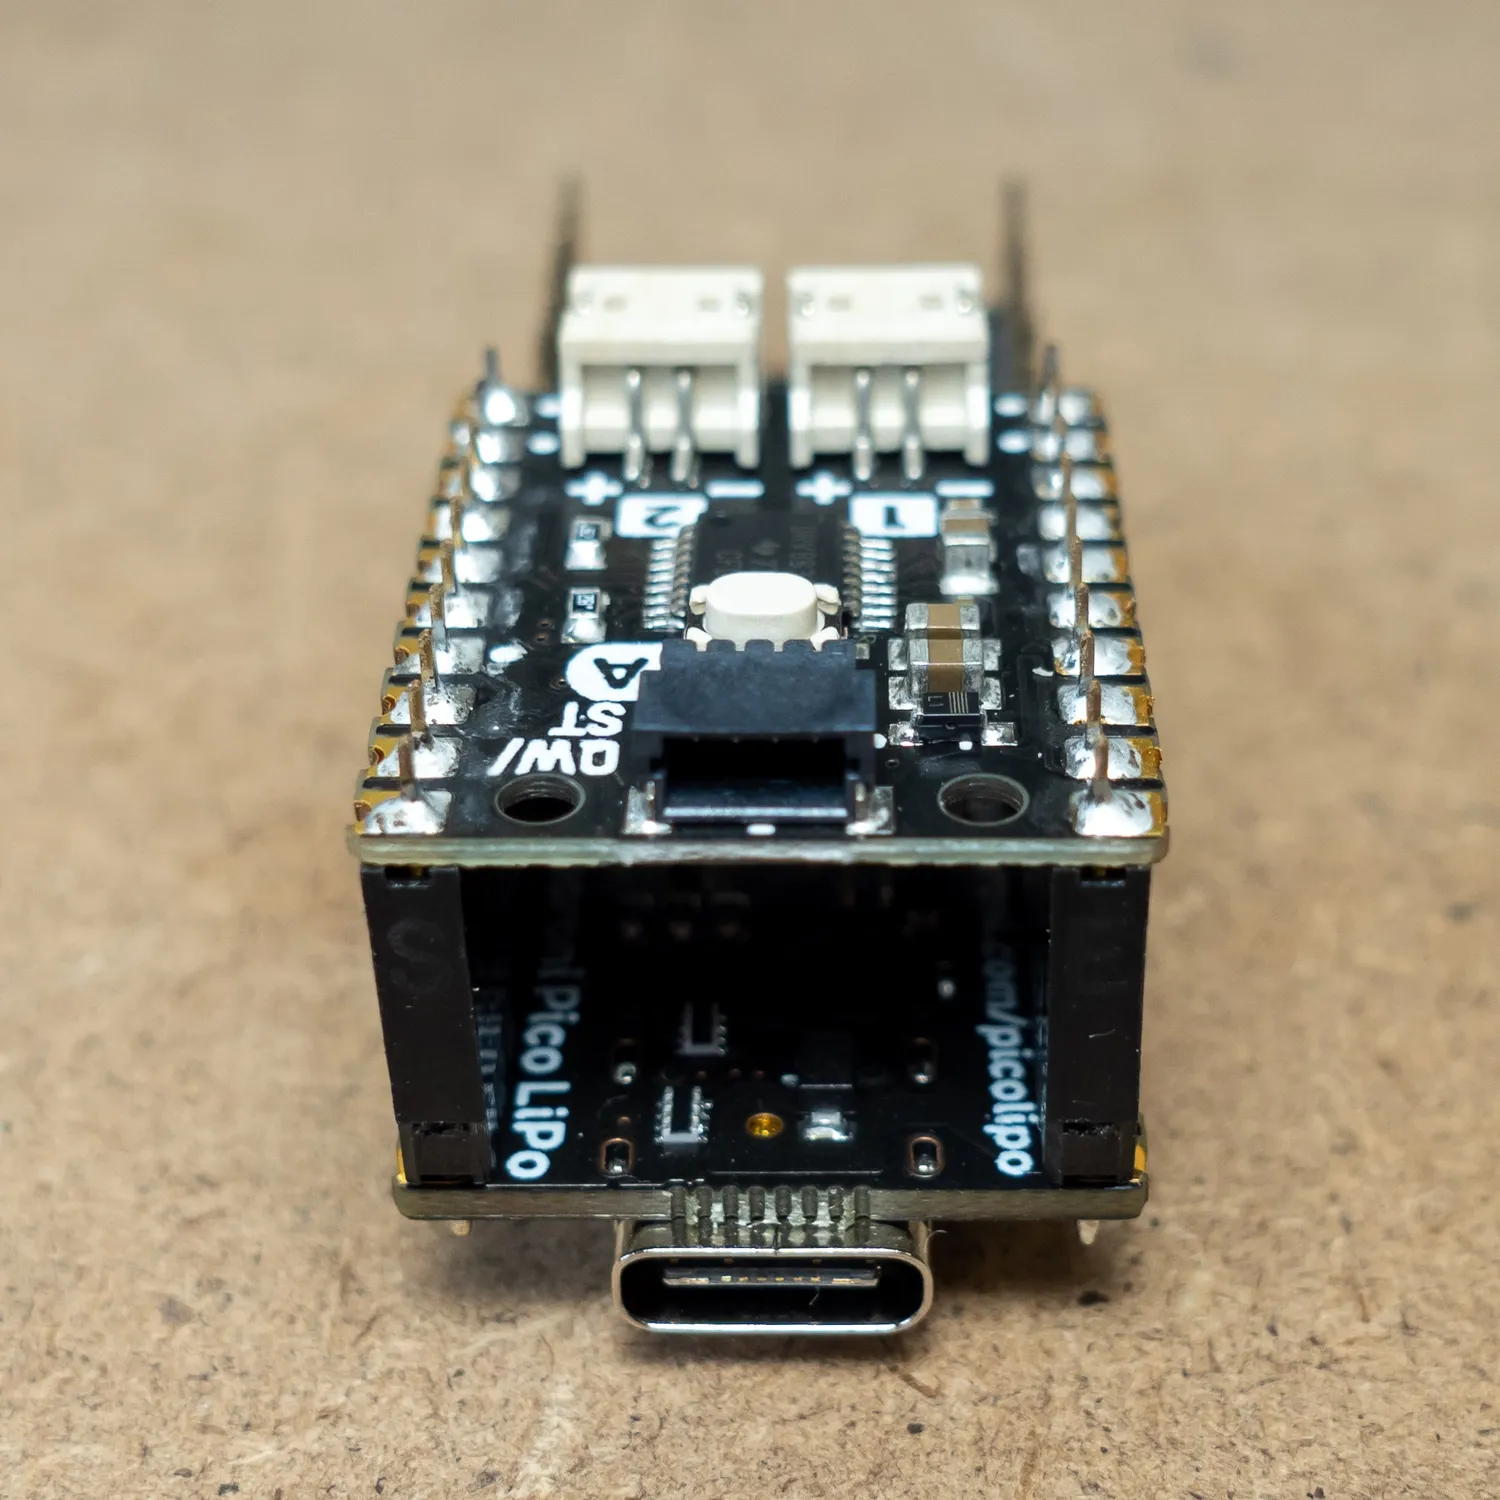
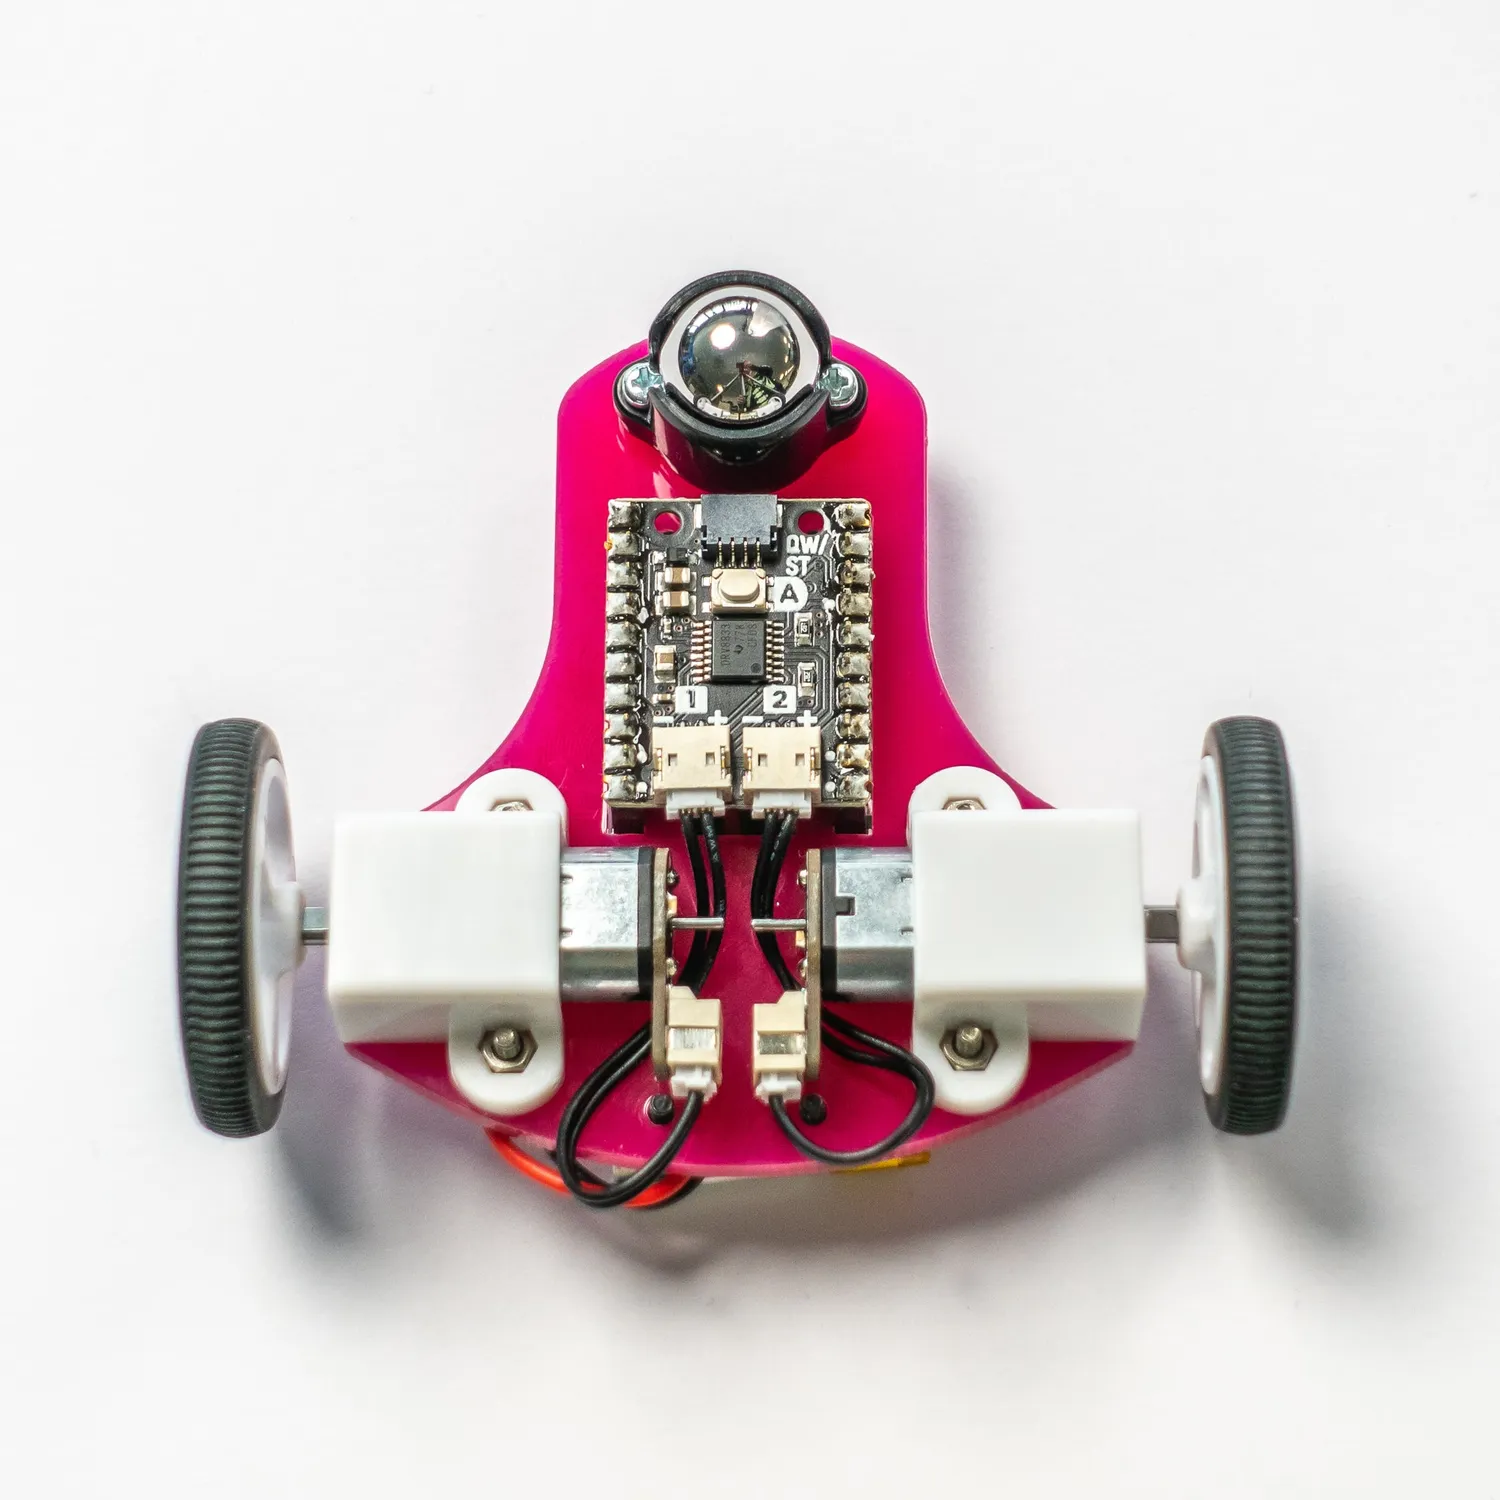
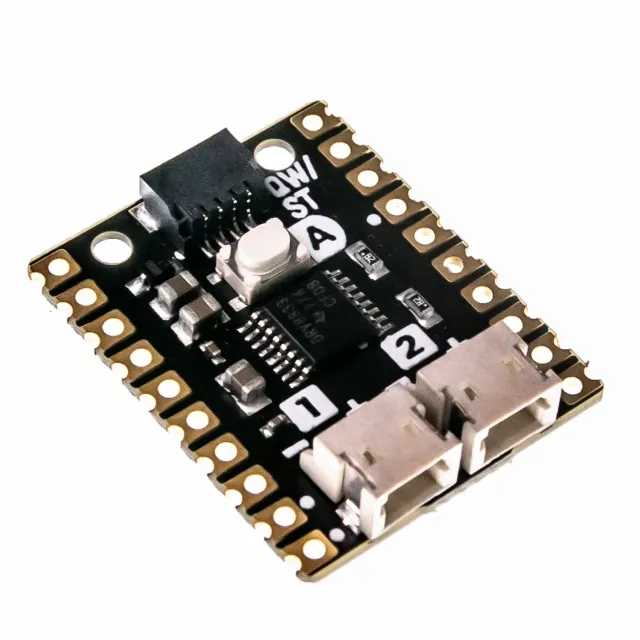
La carte driver moteur Pimoroni Motor SHIM pour Pico pilote deux micromoteurs à engrenages métalliques grâce à son double pont en H DRV8833, un circuit qui inverse le sens et règle la vitesse. Elle convient aux mini-robots roulants et aux bases compactes sur batterie.
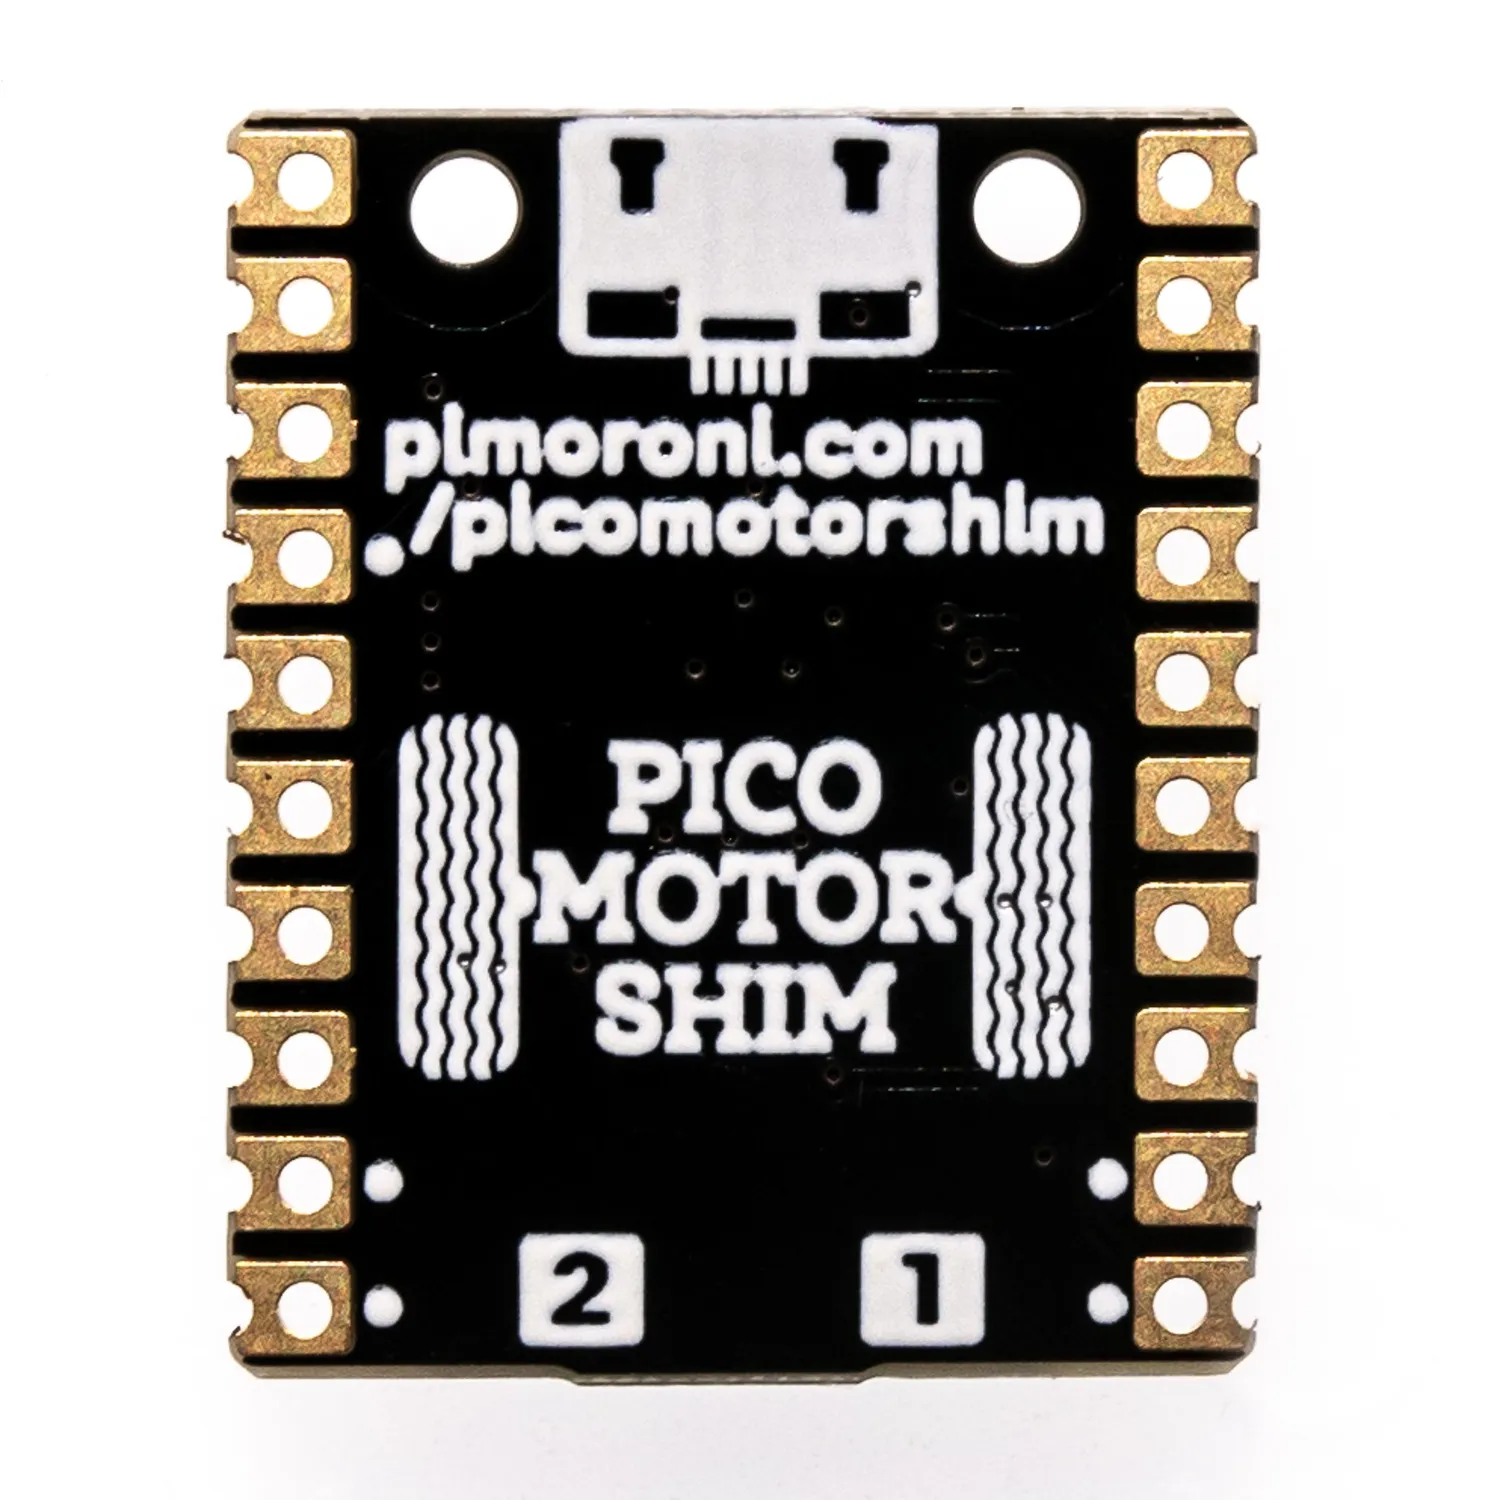
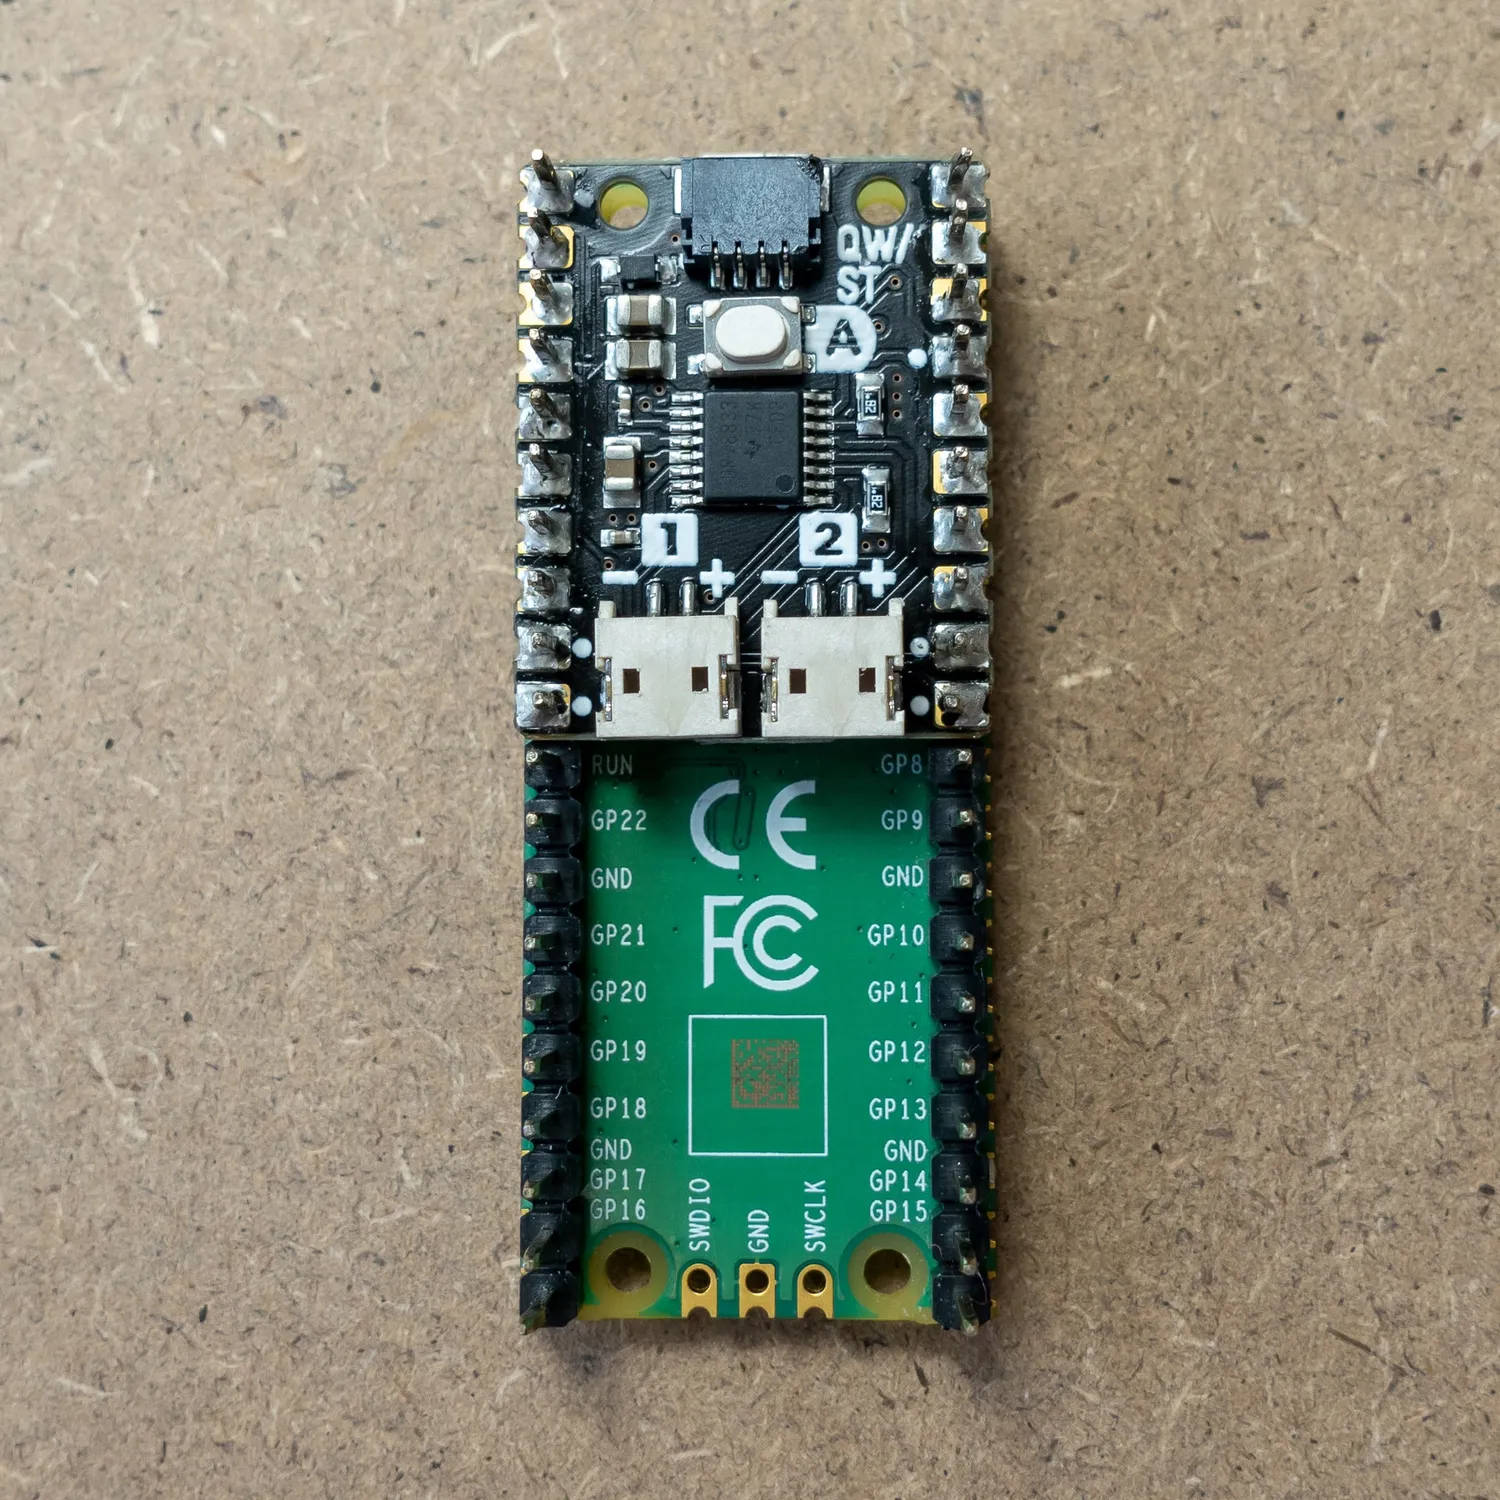
La carte se soude au dos du Raspberry Pi Pico et garde un profil fin pour empiler d’autres extensions. Elle propose deux prises JST-ZH 2 broches pour les moteurs, un bouton utilisateur et un connecteur Qw/ST, soit le format Qwiic/STEMMA QT qui relie des capteurs en I2C sans soudure. La mise en route passe par la bibliothèque moteur C++/MicroPython documentée, avec des exemples, donc un niveau de programmation débutant en MicroPython suffit.
Motor SHIM Pico : points forts
Pilotage 2 micromoteurs
Commande vitesse et sens de marche avant et arrière sur chaque voie.
Format SHIM extra-fin
Se place derrière le Pico et laisse la place aux Pico Packs et Bases.
Connecteur Qw/ST
Ajoute capteurs et breakouts I2C pour donner des fonctions au robot.
Bouton utilisateur intégré
Déclenche un mode, un arrêt ou un calibrage sans composant en plus.
Bibliothèque C++/MicroPython
Démarre vite avec des exemples testés pour Pico.
Motor SHIM Pico : caractéristiques
Montage: Soudure requise au dos du Pico
Extensions: Connecteur Qw/ST (Qwiic/STEMMA QT) et bouton utilisateur
Compatibilité: Raspberry Pi Pico
Connexions moteur: 2 x JST-ZH 2 broches
Circuit de puissance: Double pont en H DRV8833
Prise en charge logicielle: C++ / MicroPython / CircuitPython