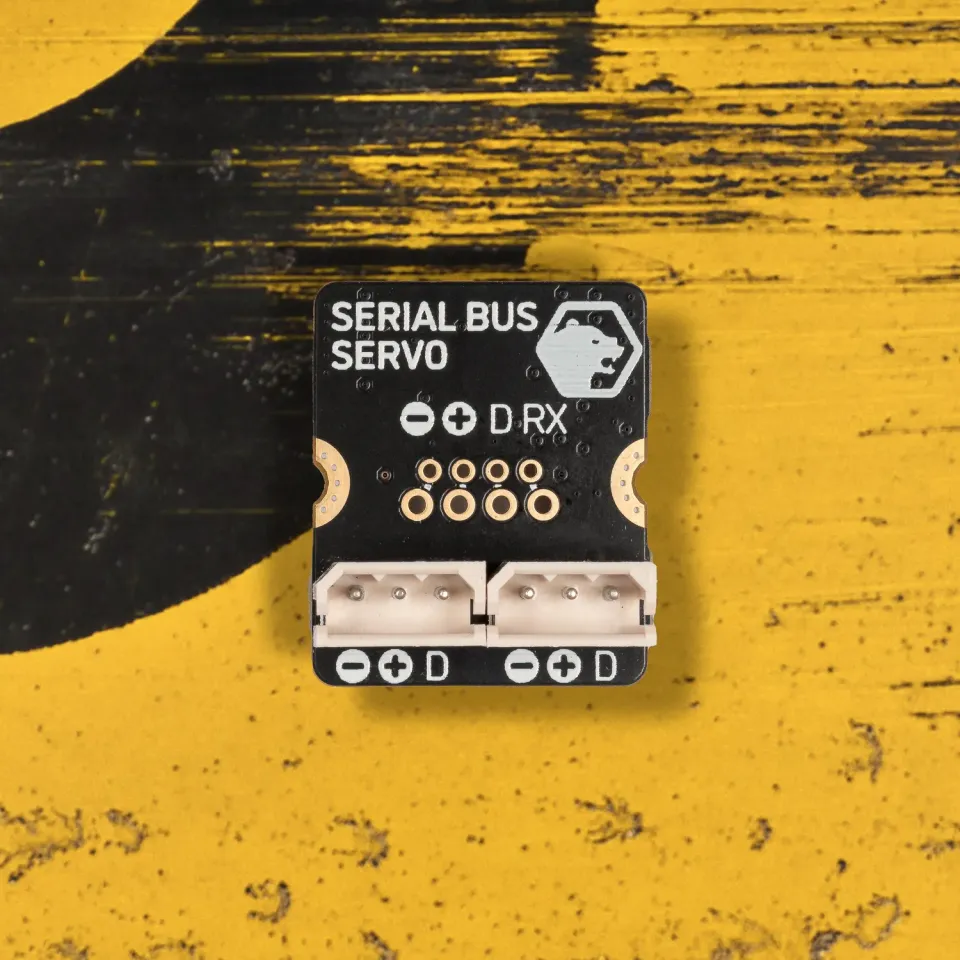
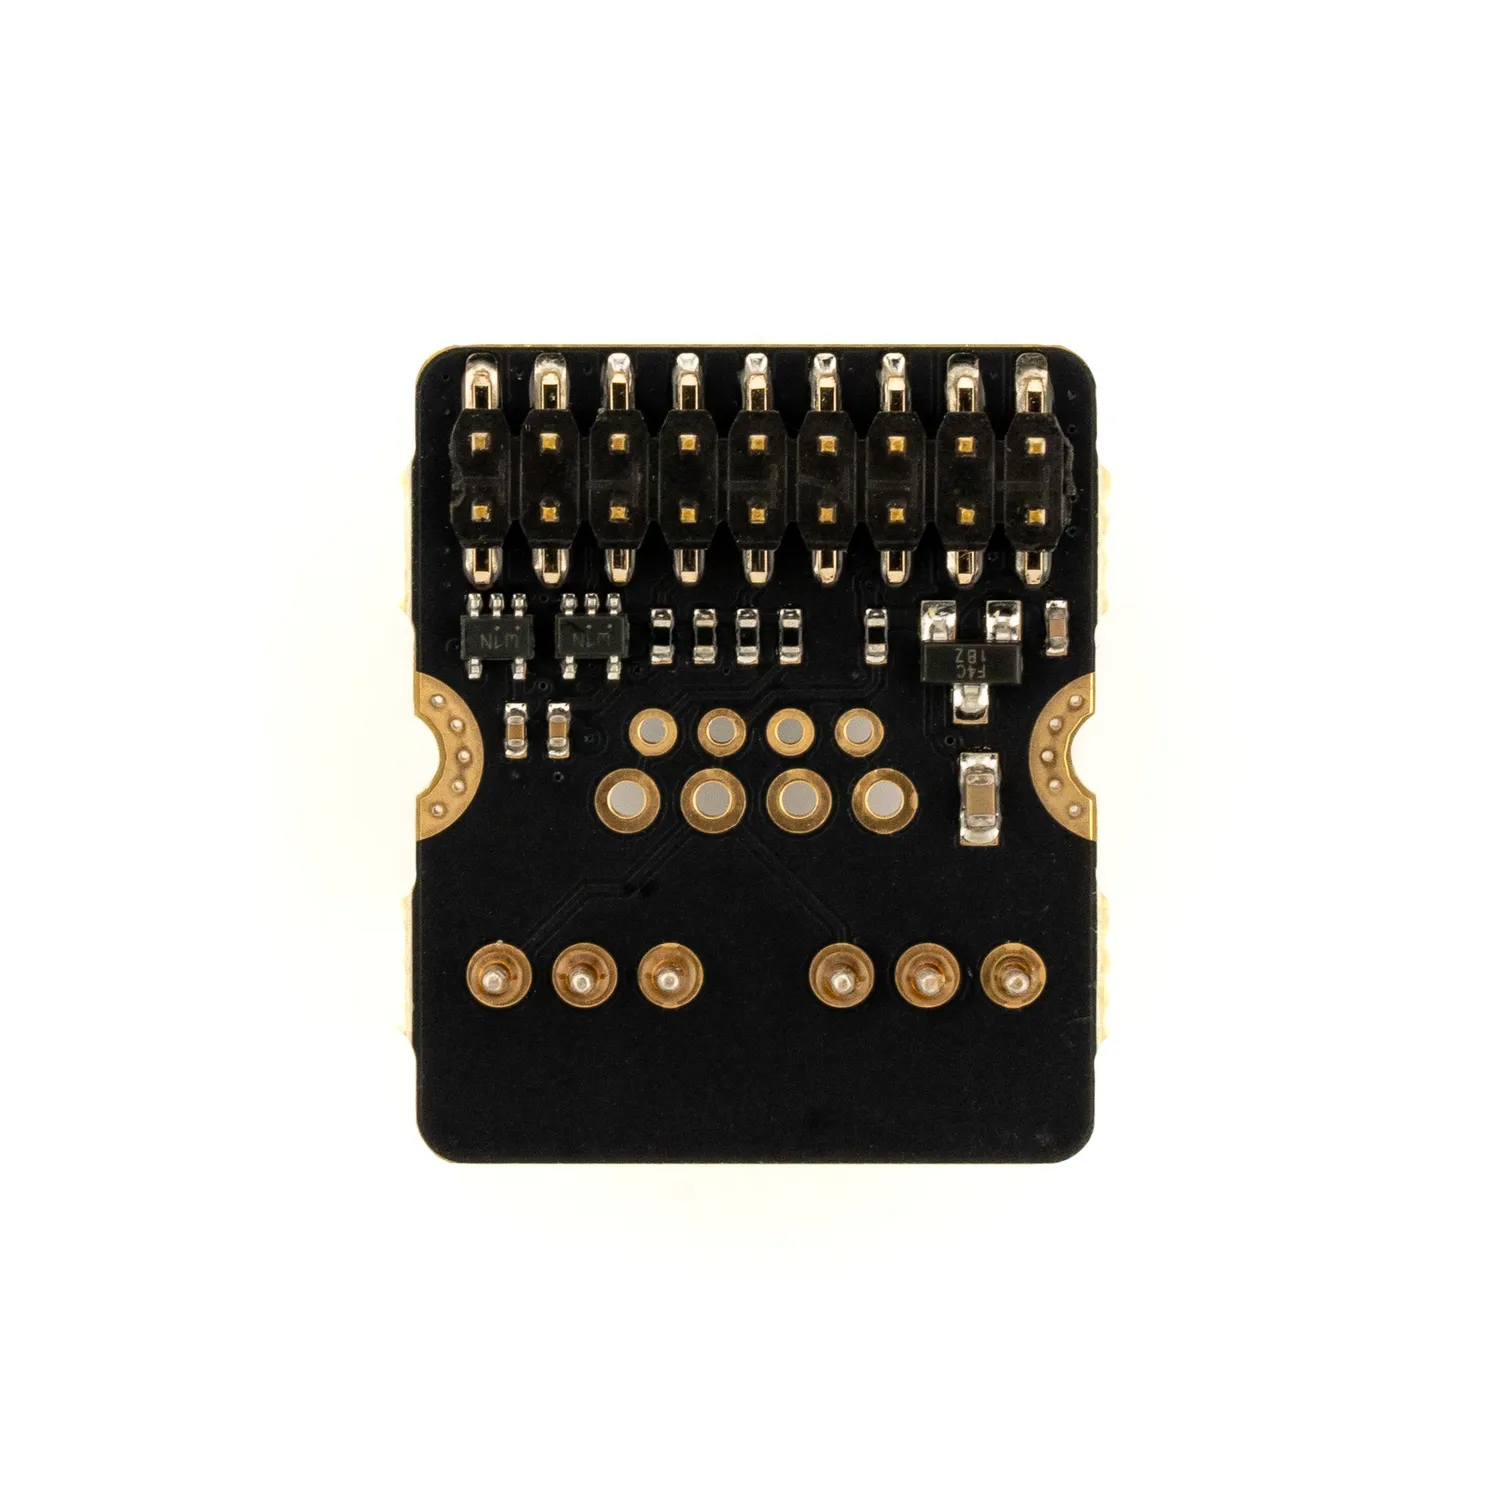
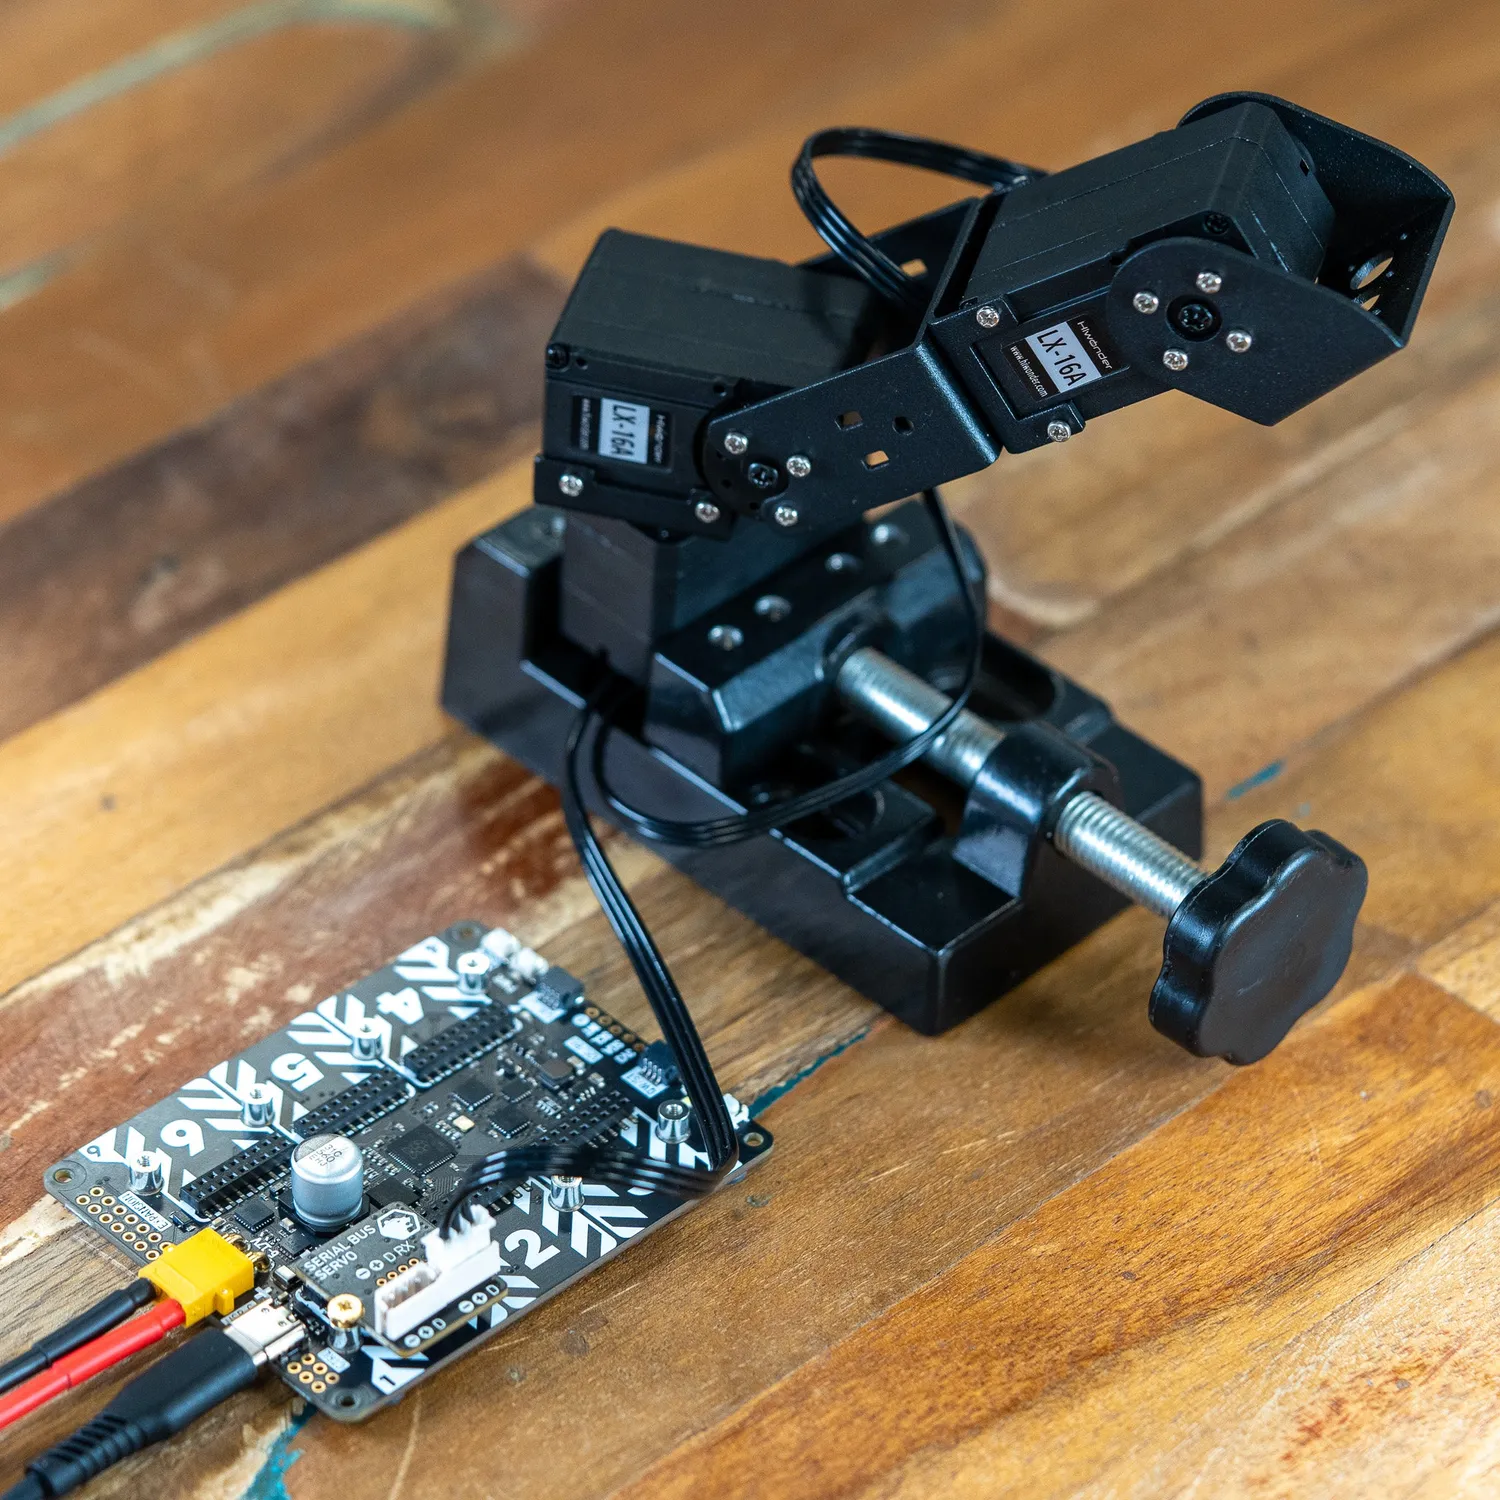
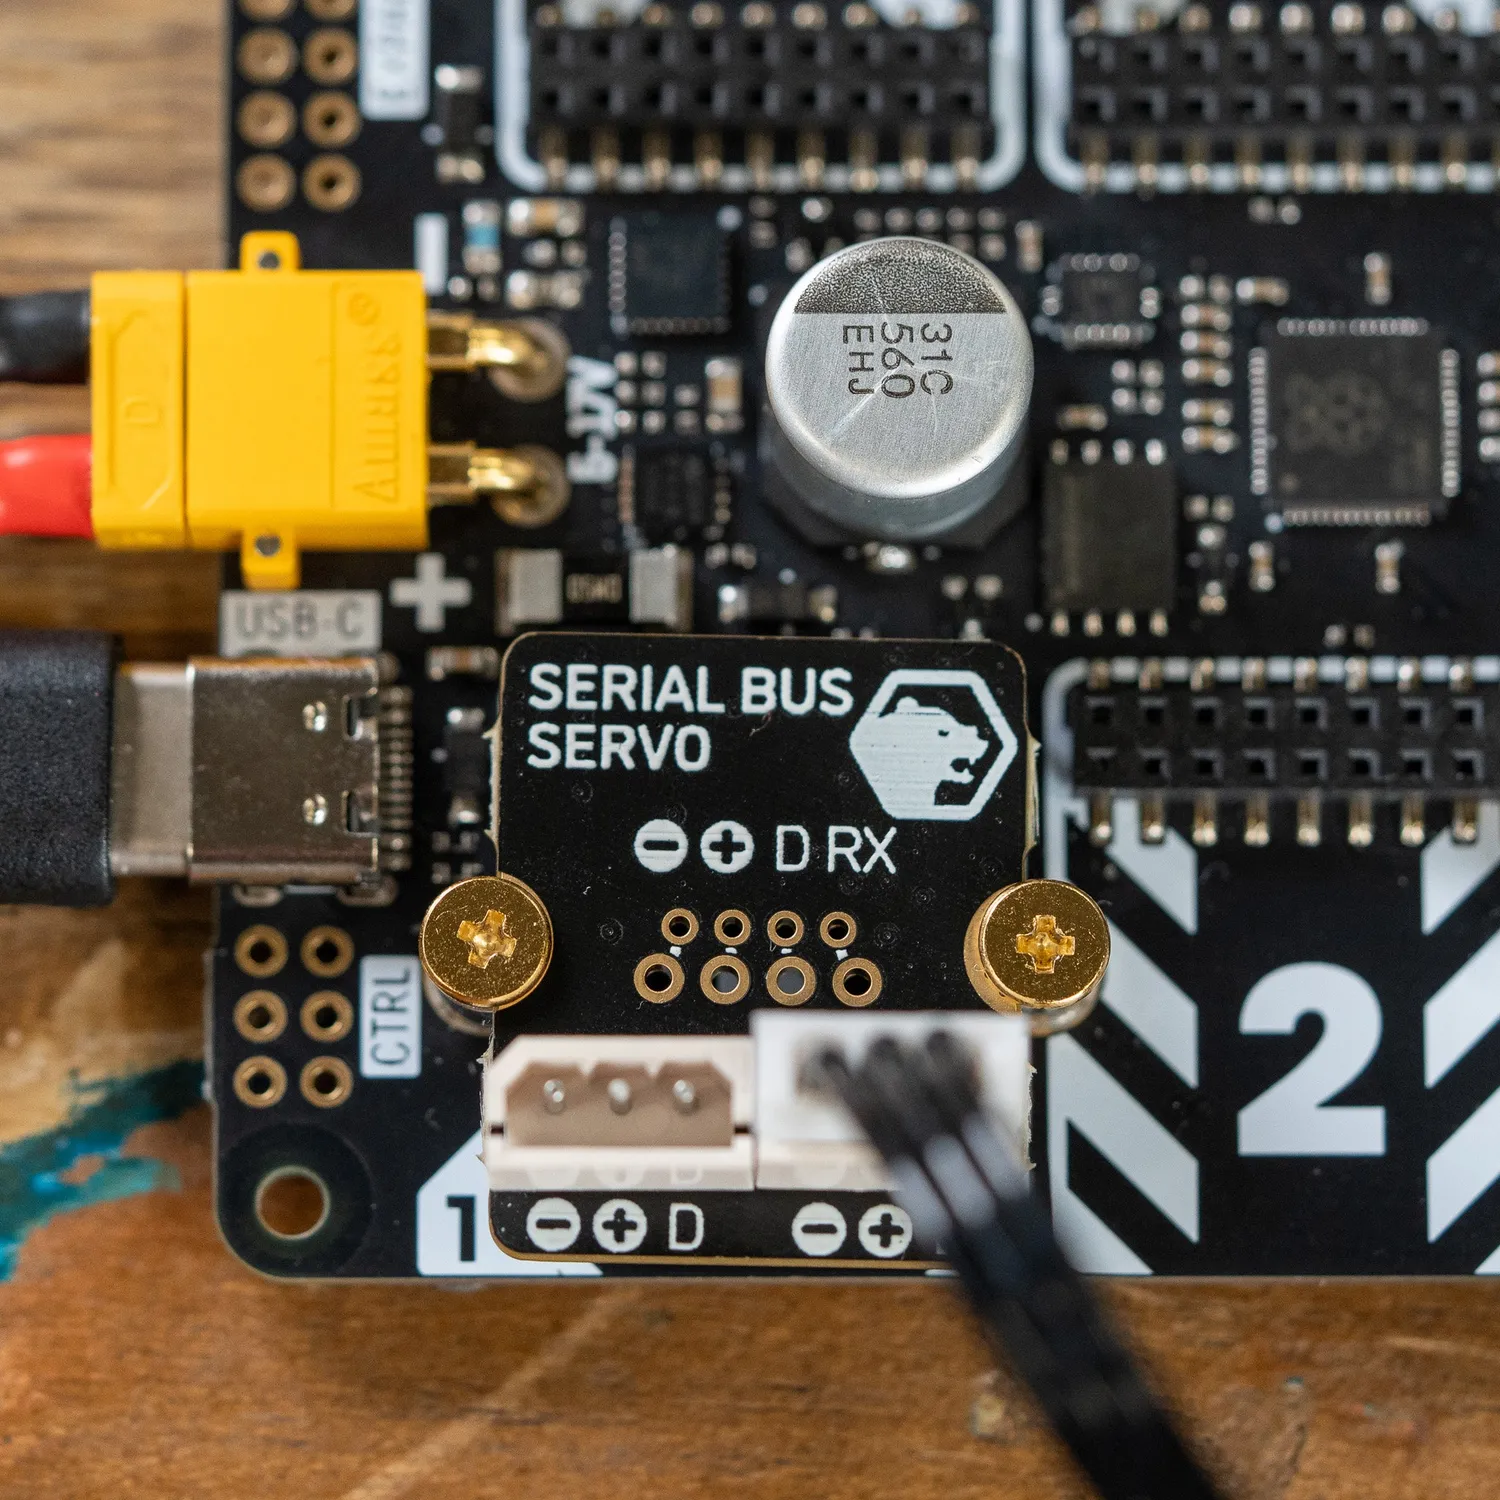
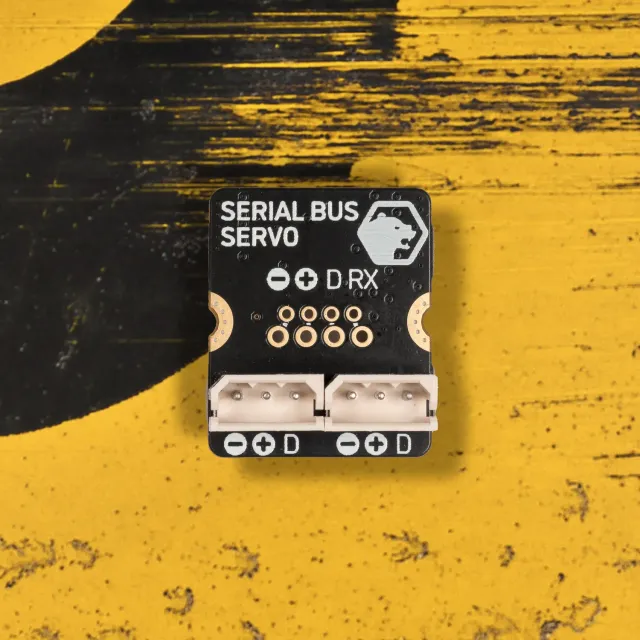
Le module servos série Pimoroni pour Yukon pilote des chaînes de servomoteurs à bus série UART (liaison série asynchrone) en half duplex ou full duplex, avec signaux TX et RX adaptés en 5 V. Il expose deux connecteurs Molex 3 broches pour le mode half duplex et une empreinte nue 3/4 broches à souder selon le connecteur du servo.
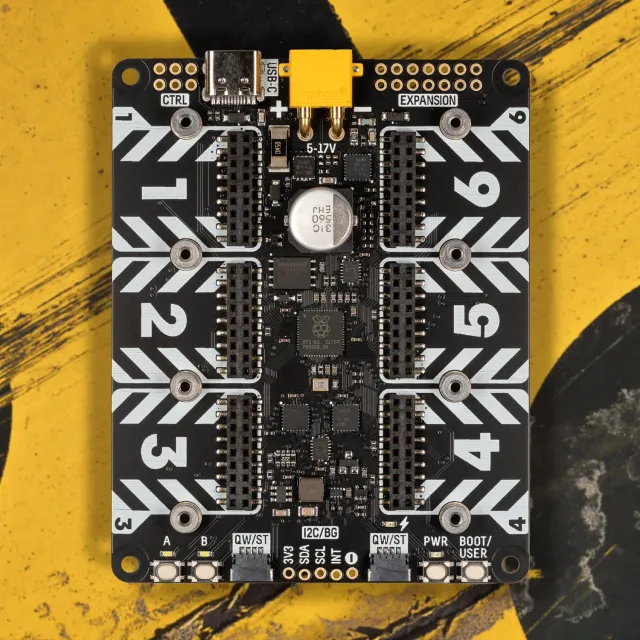
Conçu pour la plateforme robotique modulaire Yukon autour du RP2040 (microcontrôleur Raspberry Pi), il utilise le matériel UART dont il n'existe que deux exemplaires : deux modules au maximum, placés sur des slots d'UART différents. UART 0 sur slots 1, 4 et 5 ; UART 1 sur slots 2, 3 et 6. Servos vendus séparément.
Module Yukon : points forts
Pilotage LX-16A
Commande des guirlandes de servos série compatibles avec le même brochage.
Sortie directe haute puissance
Alimente les servos sans carte intermédiaire depuis Yukon.
Commutateurs half-duplex
Bascule le câblage TX/RX selon le mode du bus série.
Bibliothèque MicroPython
Fonctionne avec la bibliothèque et les exemples MicroPython Pimoroni.