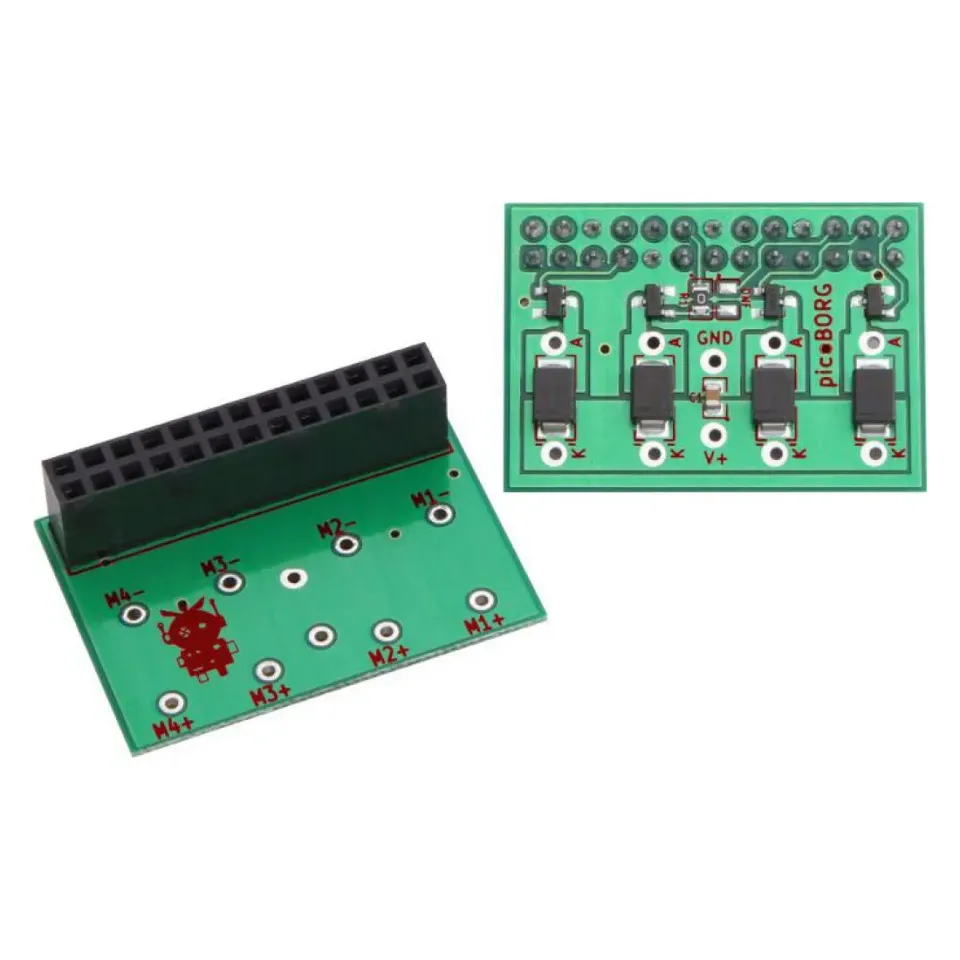
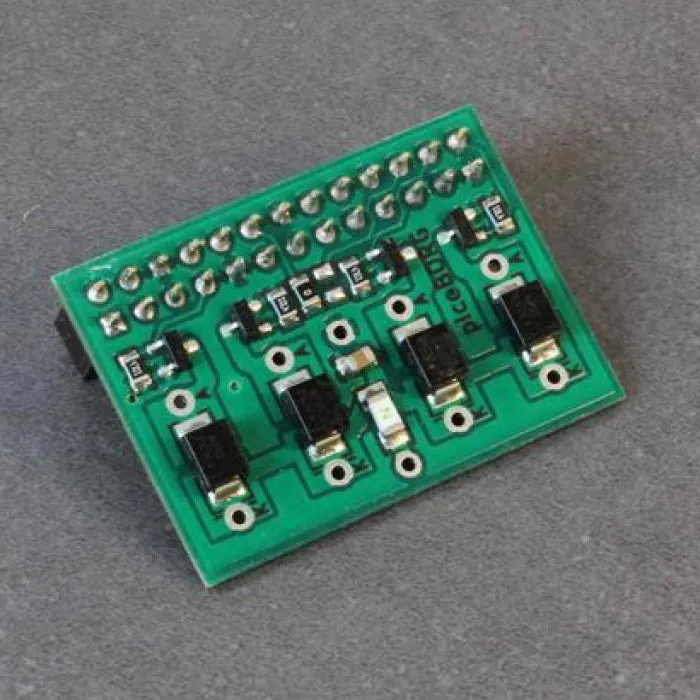
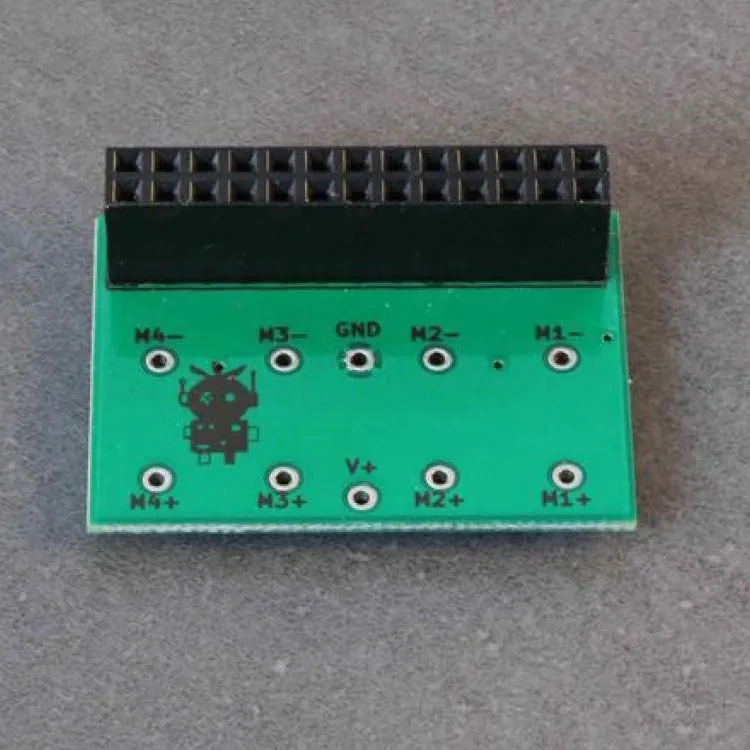
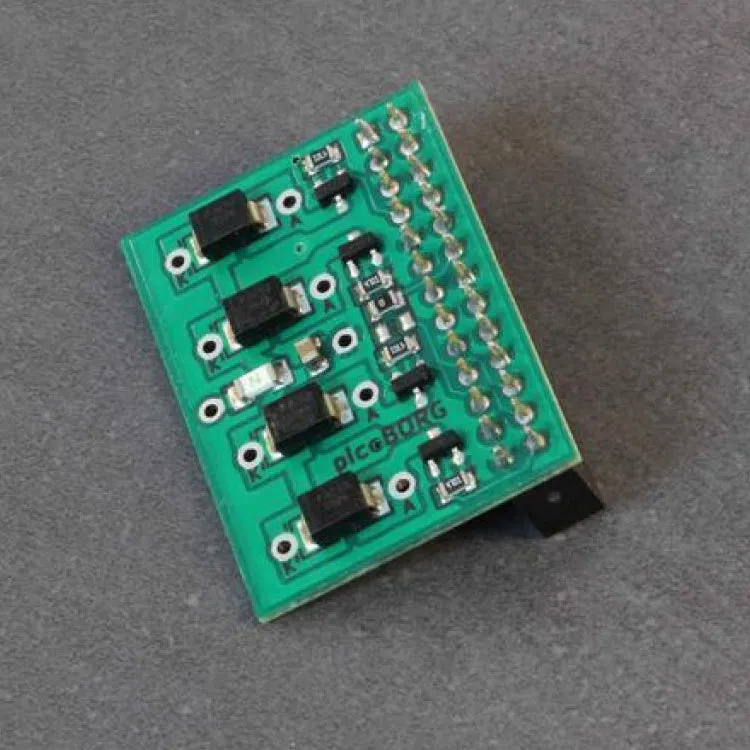
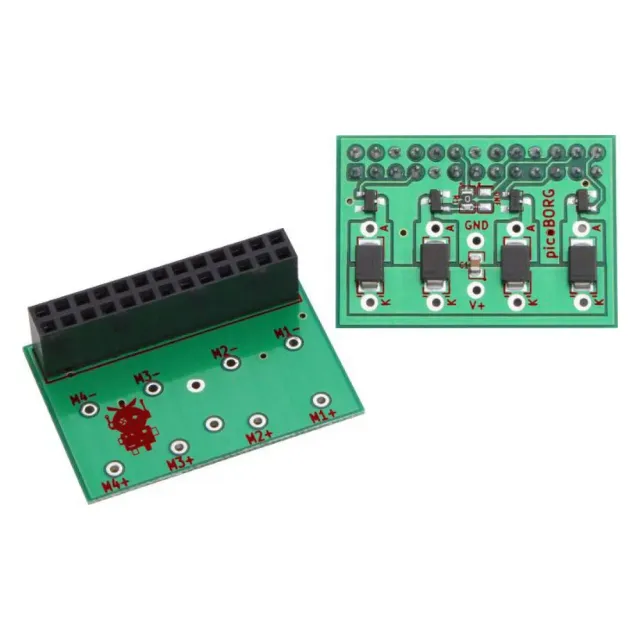
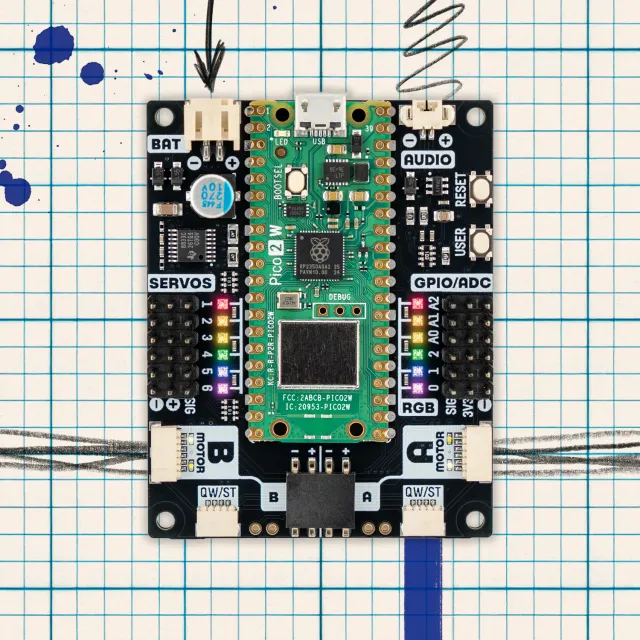
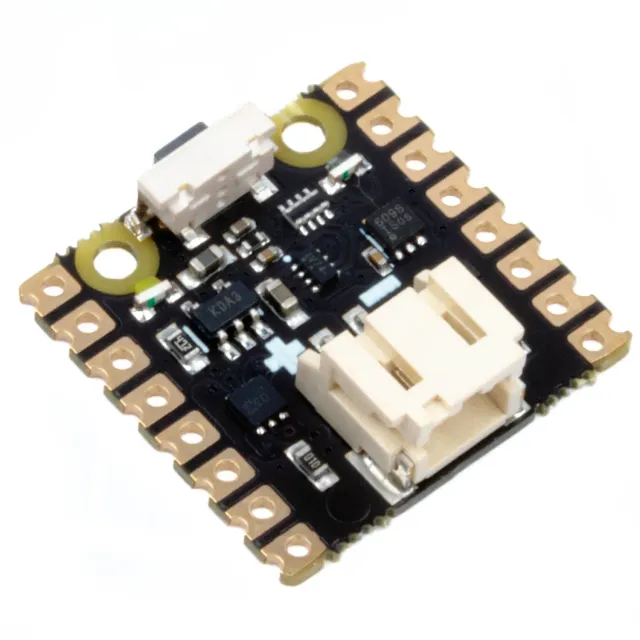
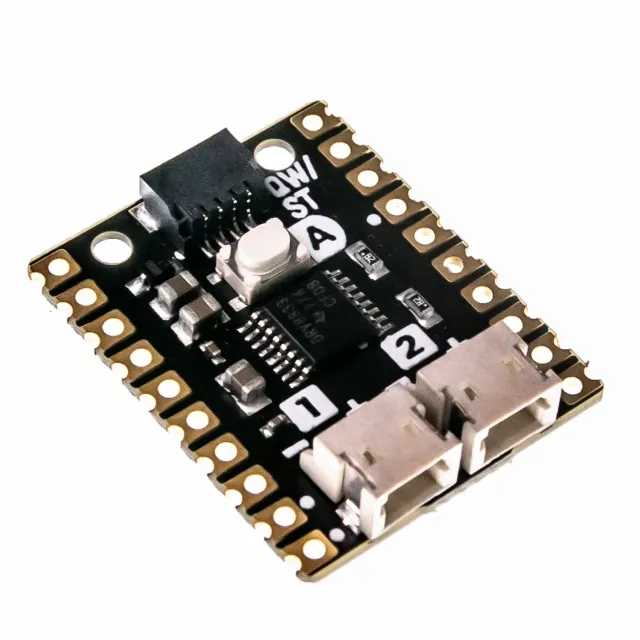
Le contrôleur moteur PiBorg PicoBorg pilote 4 moteurs CC en tout-ou-rien ou un moteur pas-à-pas 6 fils dans les deux sens depuis un Raspberry Pi. Un canal gère la variation de vitesse par PWM.
Il s’alimente par un pack batterie séparé pour ne pas puiser sur le Pi, pour ventilateurs, solénoïdes, relais ou rover d’apprentissage. La commande passe par une interface simple à installer sur le Pi.
PicoBorg - atouts
4 voies à pilotage bas
Allume et éteint 4 charges comme ventilateurs ou solénoïdes.
Vitesse PWM sur 1 voie
Fait varier la vitesse d’un moteur via la broche PWM du Pi.
Jusqu’à 20V moteur
Accepte des moteurs autres que 5V avec batterie externe.
Montage compact
Format ultra-compact pensé pour les petits robots.
PicoBorg - caractéristiques
Canaux: 4x moteurs CC on/off ou 1x pas-à-pas 6 fils bidirectionnel
Branchement: Alimenter le Pi d’abord, lancer le logiciel, puis alimenter le PicoBorg
Courant max: 2,5A en blocage ou moins
Usage prévu: Moteurs à forte résistance, apprentissage et essais
Compatibilité: Raspberry Pi
Tension moteur max conseillée: 20V, 12V ou moins recommandé