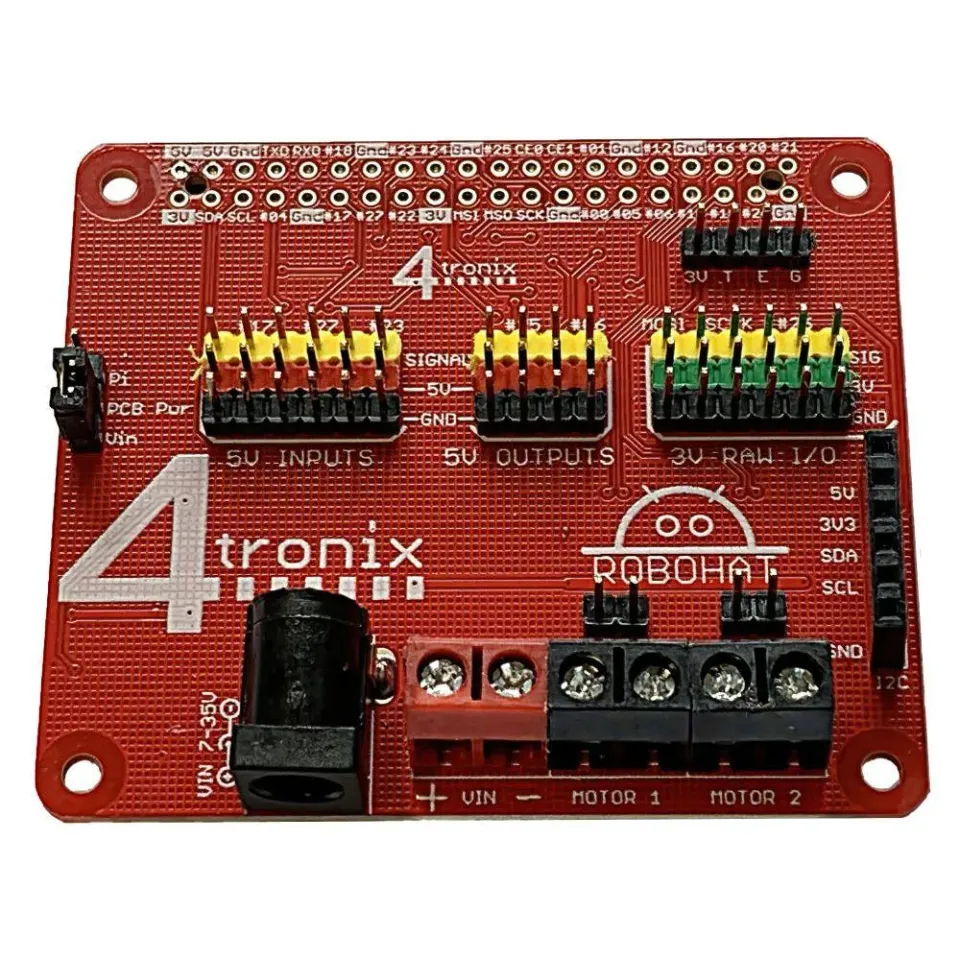
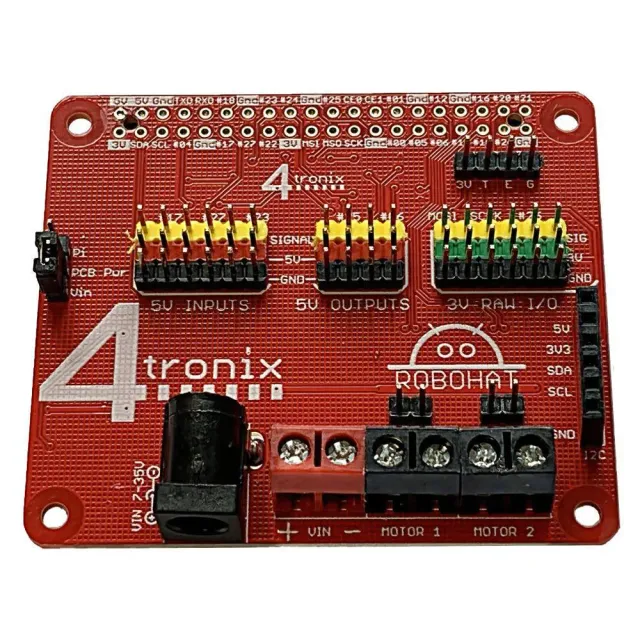
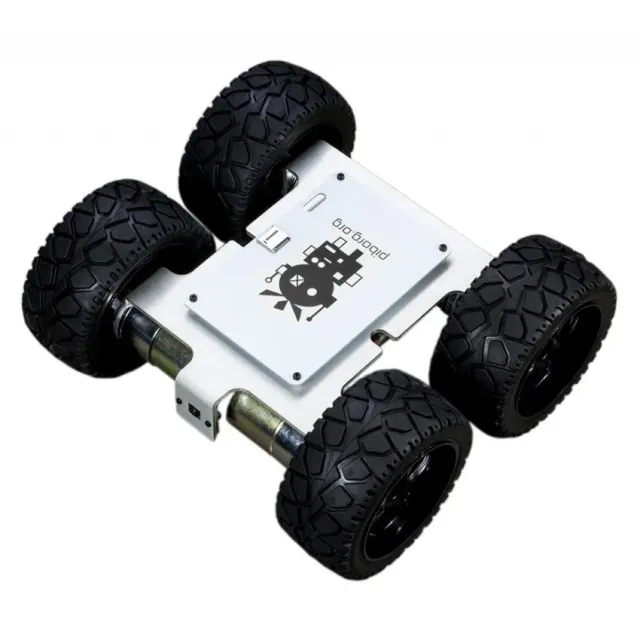
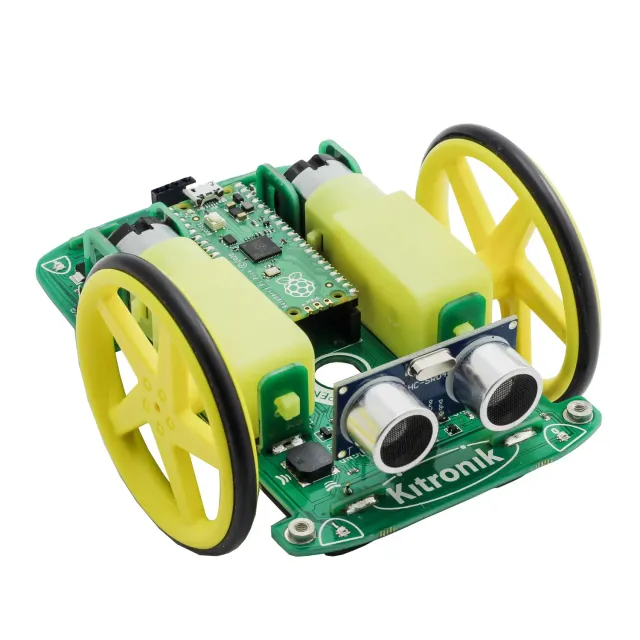
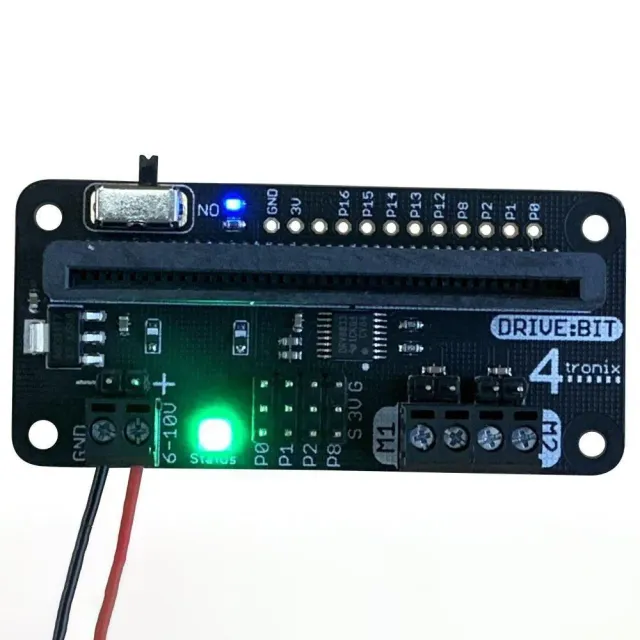
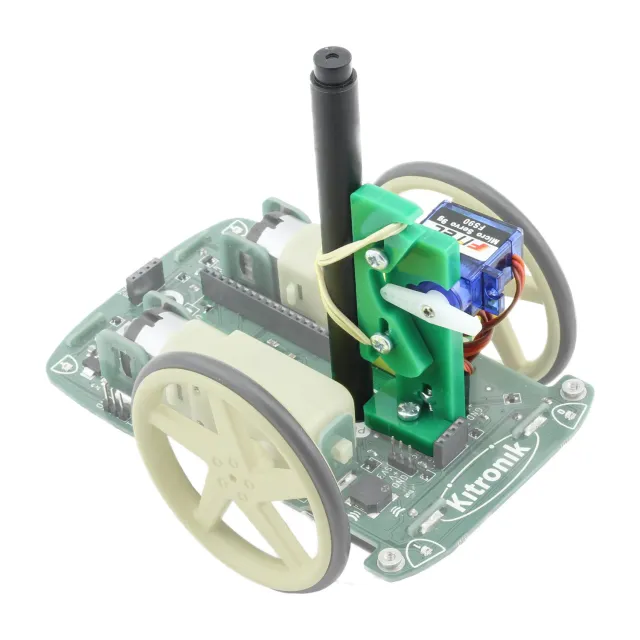
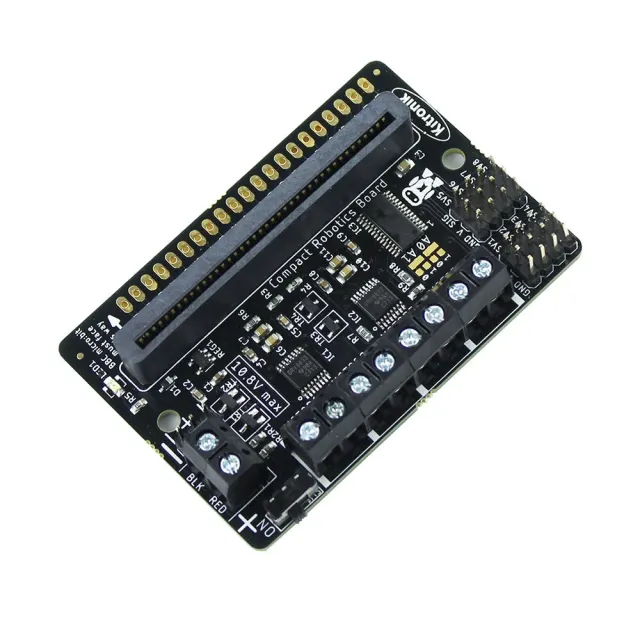
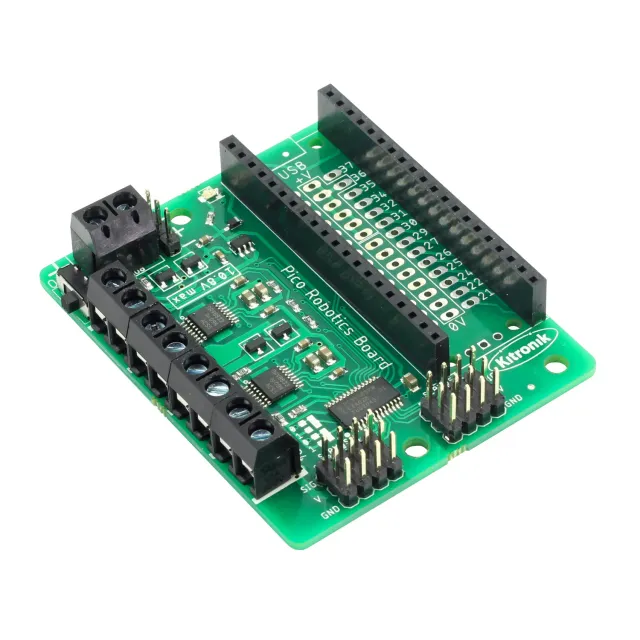
Le contrôleur robotique 4tronix RoboHAT2 pilote un robot mobile à base de Raspberry Pi, avec double pont en H à haut rendement pour 2 moteurs DC et sorties compatibles servos.
La carte s'enfiche sur le Raspberry Pi et part d'une batterie 7 à 10 V grâce à son régulateur 5 V qui alimente le Pi et le robot, avec alimentation moteur séparée possible jusqu'à 25 V. Elle convient pour un châssis roulant avec télémétrie ultrason, 6 entrées et 4 sorties GPIO décalées en 5 V sur connecteurs GVS, port I2C et bibliothèque Python avec exemples. Carte livrée montée, sans soudure.
RoboHAT2 : atouts
Double driver moteurs 3,5 A
Pilote 2 moteurs DC, ou 2 paires de moteurs jumelés de chaque côté du châssis.
Alimentation robot + Pi
Le régulateur 5 V à découpage alimente l'ensemble depuis une batterie 7 à 10 V, avec voyant 5 V.
Prêt pour capteurs et servos
Connecteurs GVS pour entrées et sorties, port 4 broches pour capteur ultrason basse tension et port I2C.
Bibliothèque Python
Utilise la bibliothèque RoboHat existante avec exemples, sans changement de broches entre V1 et V2.
RoboHAT2 : caractéristiques
Montage: Carte livrée assemblée, sans soudure
Moteurs: 2 canaux DC, jusqu'à 3,5 A par canal, jusqu'à 25 V en alim. séparée